
近日,机械与电子工程学院刘雪美教授团队在《Biosystems Engineering》发表题为“Reinforcement learning-based hierarchical dynamic PID tuning strategy for cable-driven levelling of sprayer booms”的最新研究成果。机械与电子工程学院机械工程专业2024级硕士研究生黄现国为论文第一作者,刘雪美教授为通讯作者,苑进教授参与研究,山东农业大学为第一通讯单位。
喷杆姿态稳定性是影响田间施药作业质量的重要因素。在田间作业过程中,地面起伏及机具振动易引起喷杆倾斜、摆动和回弹,进而影响喷雾分布的均匀性。现有主动调平装置在装备层面多采用电液执行机构,存在结构布置复杂、系统集成难度较大的问题;在控制层面,传统PID控制方法在复杂扰动条件下的动态适应能力相对有限。因此,如何在实现调平机构紧凑化设计的同时,提高控制系统的动态响应性能与自适应调节能力,是提升喷杆作业稳定性亟需解决的关键问题。
针对上述问题,研究团队研制了一套幅宽为7 m的钢丝绳驱动式喷杆调平系统。该系统利用伺服电机驱动卷筒收放钢丝绳,实现喷杆姿态的主动调节。在控制策略方面,提出了一种基于双延迟深度确定性策略梯度(TD3)算法的PID参数自适应整定方法。该方法的上层强化学习模块实时获取喷杆的倾角、角速度和角加速度。基于这些状态信息,模块动态调整PID控制参数。下层PID控制器则负责实现电机的闭环控制。为验证所提方法的有效性,团队基于ADAMS与MATLAB/Simulink搭建了联合仿真平台,并在山东农业大学科技创新园开展了田间试验。通过与传统PID及模糊PID控制方法进行对比,最终验证了新方法的优越性。
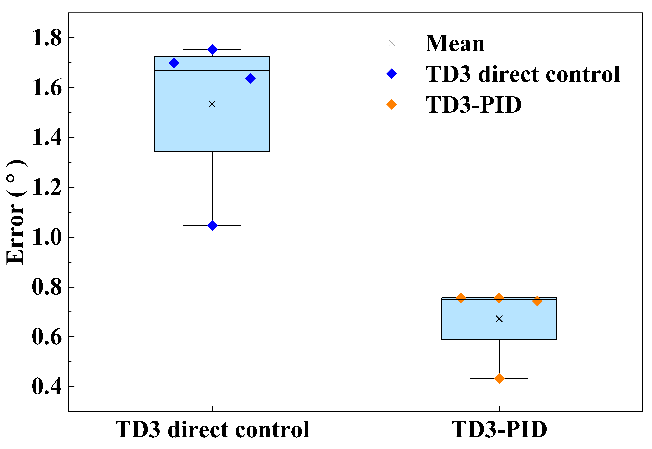
仿真结果表明,在5°静态阶跃响应下,TD3-PID控制表现出更优的动态响应性能,其超调量、上升时间和调节时间较传统PID分别降低了74.76%、24.60%和44.35%。在随机路谱及变作业速度工况下,该控制方法仍展现出良好的调平精度与抗扰能力。田间试验进一步证实,TD3-PID控制的平均绝对误差、最大绝对误差和均方根误差分别被控制在0.130°、0.604°和0.172°,较传统PID控制降幅达43.97%至49.22%,有效提升了复杂田间扰动条件下的喷杆姿态稳定性。综上,该研究为复杂作业环境下喷杆姿态的自适应稳定控制提供了新的技术途径,并为智能植保装备的轻量化设计与控制性能优化提供了参考。
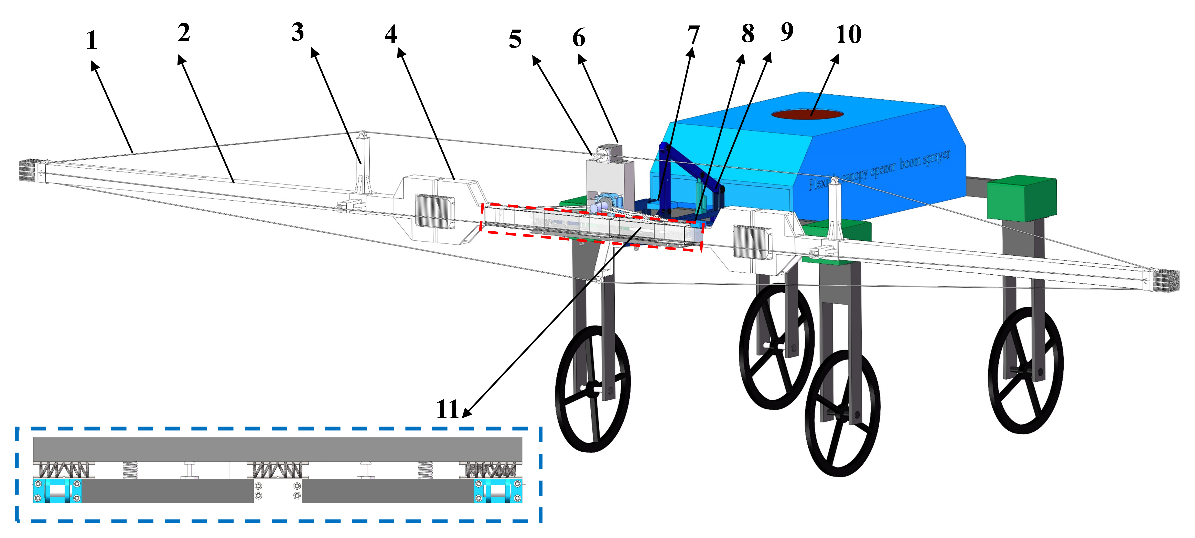
(a)钢丝绳驱动喷杆调平系统结构示意图:1.钢丝绳;2.喷杆;3.支撑架;4.合页铰链;5.卷绕轴;6.电机;7.RK3588控制器;8.倾角传感器;9.升降机构;10.药液箱;11.弹簧与阻尼器
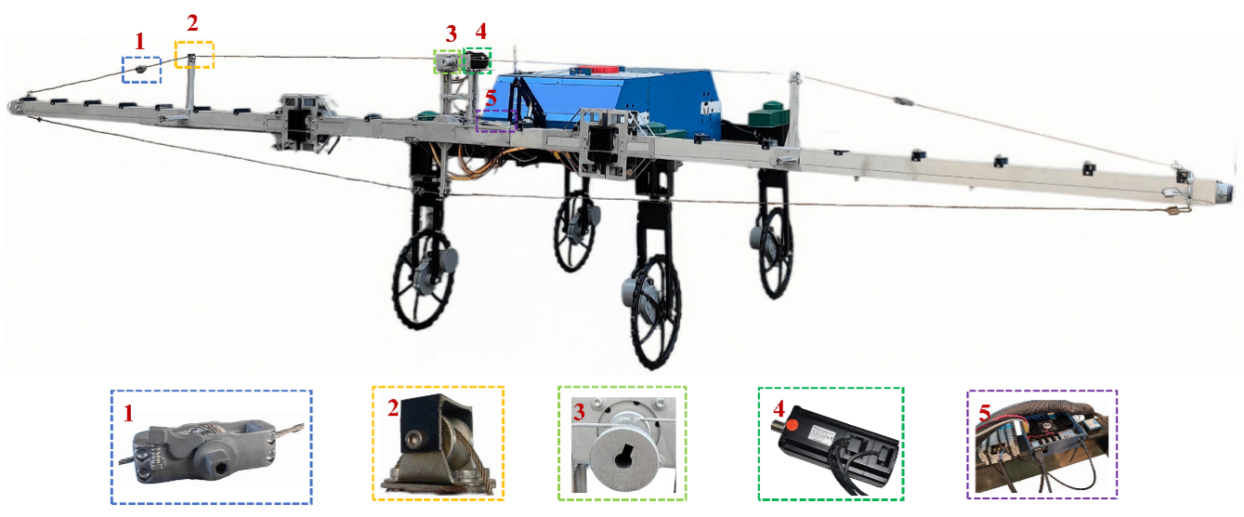
(b)钢丝绳驱动喷杆调平系统实物样机:1.钢丝绳张紧器;2.滑轮;3.卷绕轴;4.电机;5.RK3588控制器
图1 钢丝绳驱动喷杆调平系统结构及样机
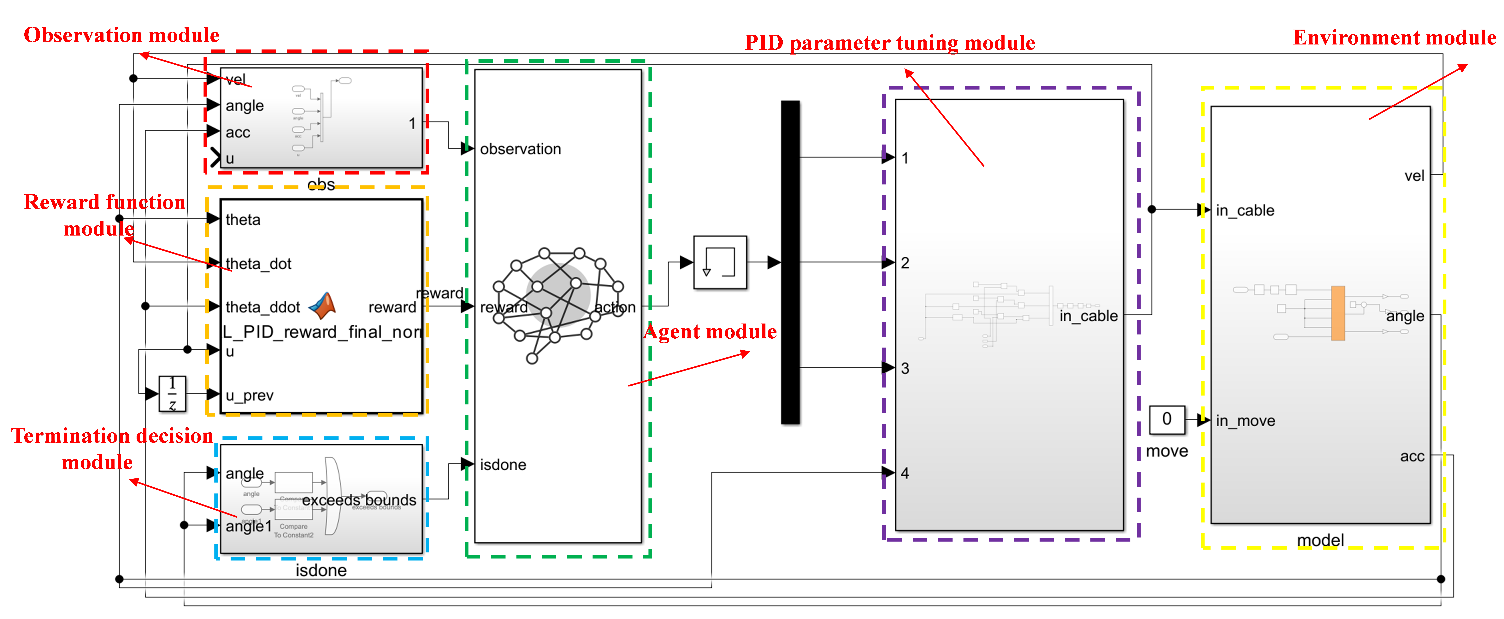
图2 TD3-PID闭环训练架构
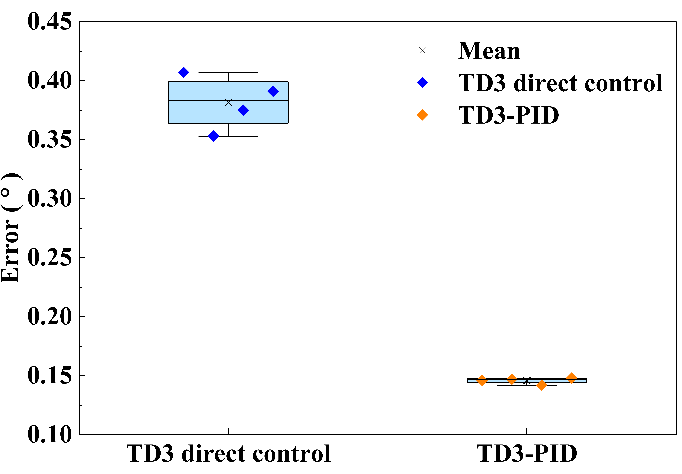
(a)平均绝对误差
(b)最大误差
图3 不同控制策略下的喷杆调平误差对比曲线
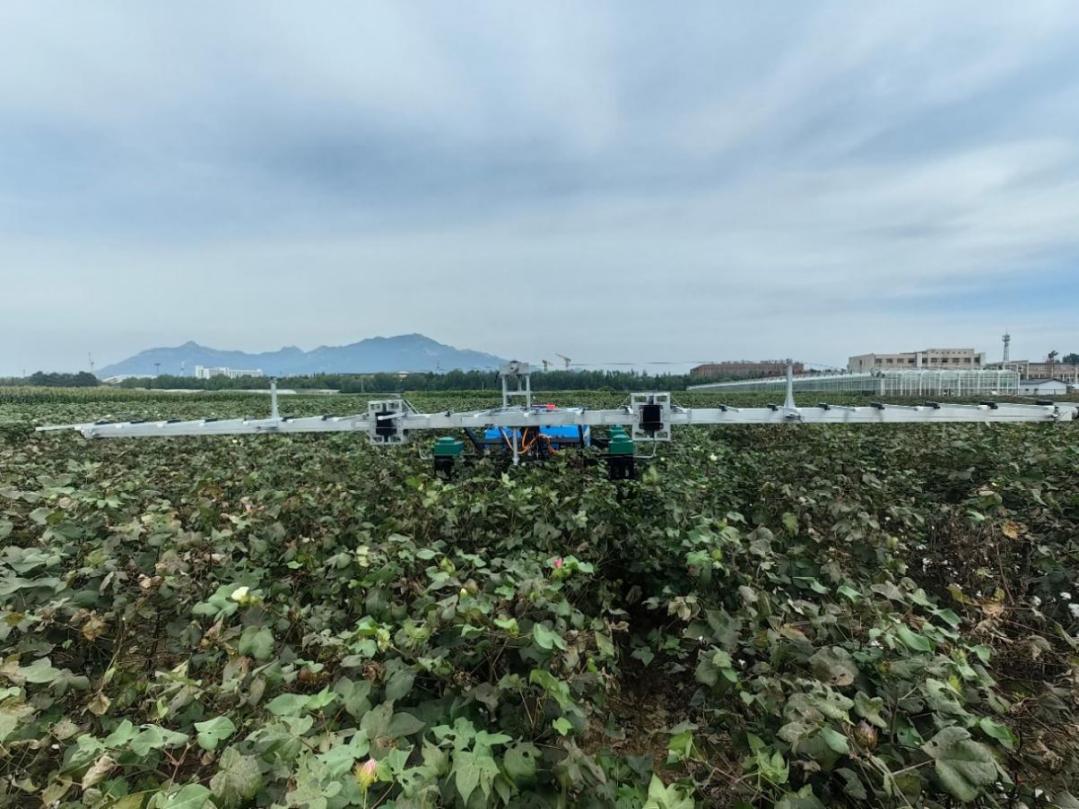
图4 喷杆调平系统的田间试验现场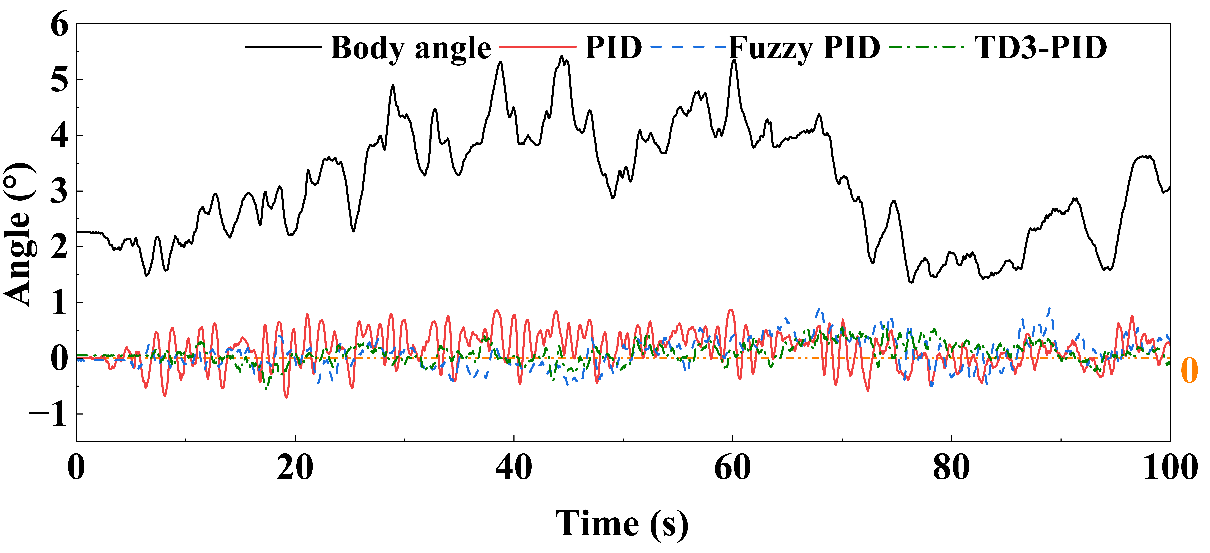
图5 不同控制方法下喷杆倾角响应的田间试验结果
该研究得到了国家自然科学基金项目、山东省农业机械研发制造推广应用一体化试点项目和山东省现代农业产业技术体系创新团队项目资助。
论文链接:https://doi.org/10.1016/j.biosystemseng.2026.104644
编 辑:万 千
审 核:贾 波